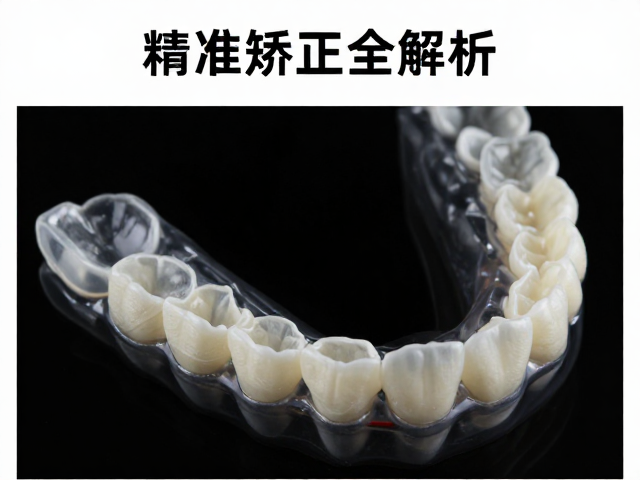
激光矫正器的技术原理与临床应用
激光矫正器通常指在正畸治疗过程中辅助使用的激光设备,或指代利用数字化激光扫描技术进行牙齿模型获取与方案设计的系统。在现代口腔医学中,激光技术常作为辅助手段,用于牙周软组织处理或粘接剂固化,而非直接替代传统的机械矫治力。真正的“隐形矫治”核心在于基于数字化三维影像诊断生成的个性化矫治方案,通过高分子材料制成的透明牙套,定期更换以逐步移动牙齿。这种技术路径完全依赖于严密的生物力学计算和严密的临床监控,确保牙齿在可控范围内发生生理性移动。
三维影像诊断构成了精准矫正的基石。通过口内扫描仪或锥形束CT(CBCT),医生能够获取患者牙齿、牙根、牙周组织及颌骨的高精度三维数据。这些数据并非简单的表面图像,而是包含了解剖结构的深度信息,使得正畸医生能够模拟牙齿在三维空间中的移动轨迹。借助计算机辅助设计软件,医生可以预设每一步矫治器的形态,计算牙齿移动的精确距离和角度,从而生成一系列连续的矫治器模型。这种数字化流程极大地提升了治疗的可预测性,减少了传统正畸中因经验差异导致的误差。
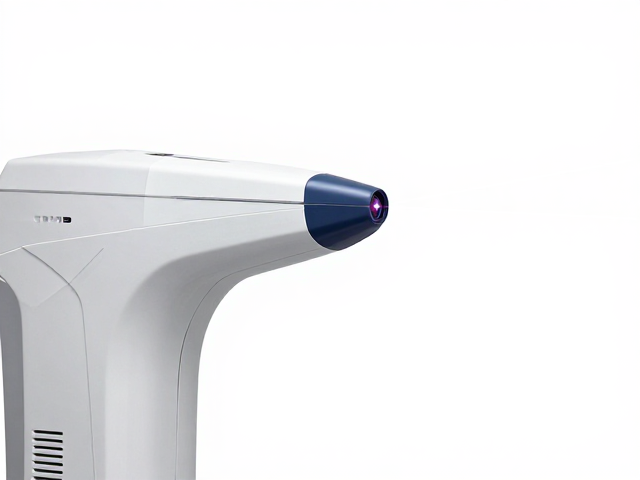
隐形矫治的力学机制与生物反应
隐形矫治器通过高分子材料(如医用级聚氨酯或聚酯)对牙齿施加持续、温和的静态压力。与传统金属托槽产生的间断性、较大的摩擦力不同,隐形矫治器利用其弹性形变产生的回弹力,作用于牙齿的牙冠表面。这种力学机制符合牙周组织的生理特性,能够诱导牙槽骨发生受压侧的吸收和牵张侧的新生。牙齿的移动并非瞬间完成,而是需要数周甚至数月的生物重塑过程,因此矫治器通常设计为每7到14天更换一副,以逐步改变施力点,引导牙齿按预定路径移动。
在隐形矫治过程中,附件的使用至关重要。附件是粘贴在牙齿表面的高分子小突起,用于提供额外的固位力或控制牙齿的旋转、压低或伸长。医生会根据三维诊断结果,在虚拟模型上精确设计附件的位置和形状。这些附件与隐形矫治器的内壁紧密贴合,确保矫治器能有效地将力量传递至牙齿特定部位。这种精密的力学传递要求极高的制造精度,矫治器的厚度、弹性模量以及附件的形态必须严格符合生物力学要求,以避免对牙周组织造成过大的创伤或导致牙根吸收等并发症。
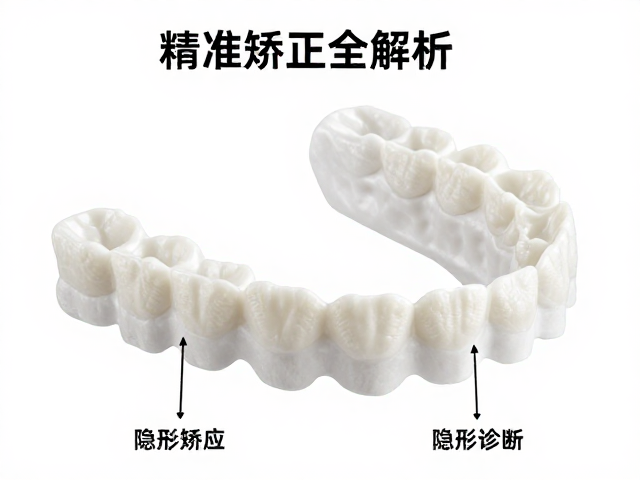
三维影像诊断的数据精度与方案验证
三维影像诊断的核心优势在于其数据的准确性和可重复性。传统的石膏模型虽然能反映牙齿排列,但无法显示牙根位置和牙槽骨状况,且容易因取模误差导致变形。相比之下,数字化扫描生成的三维模型具有微米级的精度,能够真实还原牙齿的解剖形态。医生可以在软件中对牙齿进行分割、测量和分析,精确计算牙冠宽度、牙根长度及邻接关系。这种数据基础使得矫治方案不再依赖医生的主观经验,而是基于严密的数学模型和生物力学原理进行推演。
方案验证阶段是确保矫正安全的关键环节。在生成矫治器序列前,医生需通过软件模拟整个治疗过程,检查牙齿移动是否符合生理限度,是否存在牙根碰撞风险或咬合干扰。这一过程会生成详细的治疗计划报告,包括每副矫治器的佩戴时间、预期牙齿移动量及最终咬合关系。医生需结合临床检查,验证虚拟方案与实际口腔环境的兼容性。例如,检查剩余间隙是否足以容纳牙齿移动,评估颞下颌关节的功能状态,确保治疗过程中不会出现关节紊乱或肌肉疼痛。这种严密的验证流程是精准矫正不可或缺的一环。
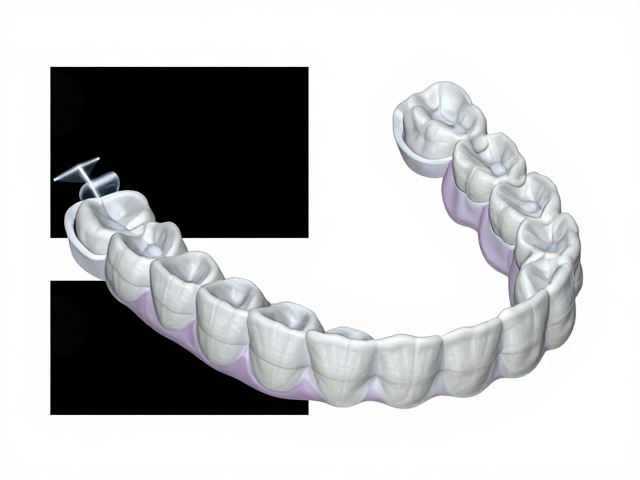
精准矫正的全流程管理与风险控制
精准矫正不仅依赖于初始的诊断和设计,更取决于严密的临床管理和过程监控。在治疗期间,患者需严格遵循医嘱佩戴矫治器,通常每日需佩戴20至22小时。医生会通过定期复查,使用口内扫描仪或照片记录牙齿移动情况,对比虚拟方案与实际进展。如果发现牙齿移动滞后或偏离预期,医生需及时干预,可能通过重新扫描、重启方案或调整附件来解决。这种动态的管理机制确保了治疗始终沿着安全、有效的轨道进行,最大限度地降低失败风险。
风险控制贯穿于矫正治疗的每一个环节。由于隐形矫治器覆盖全口牙齿,可能对咬合垂直距离产生影响,因此医生需密切监测患者的咬合关系,防止因牙齿位置改变导致的咬合创伤或关节不适。此外,良好的口腔卫生习惯至关重要,矫治器内易积聚食物残渣和细菌,增加龋齿和牙周病的风险。患者需配合使用牙线、冲牙器等辅助工具进行清洁。医生还需关注患者的依从性,通过数字化追踪或定期回访,确保患者正确佩戴和更换矫治器。只有当技术、临床管理和患者配合形成闭环,才能实现真正意义上的精准矫正。