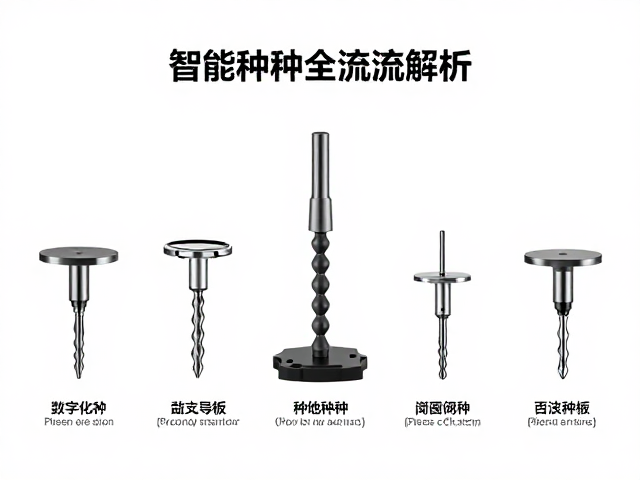
种植钻的精密设计与临床适配逻辑
种植钻作为直接作用于骨组织的关键器械,其几何形态与表面处理技术直接决定了初期稳定性与长期成功率。现代种植钻通常采用医用级钛合金或不锈钢制成,颈部设计多呈锥形以增强就位时的自锁效应,而刃部则经过精密磨削形成特定的排屑槽,确保在高速切削过程中有效排出骨屑,避免因热积聚导致周围骨组织坏死。不同直径与长度的钻针对应不同型号的种植体,临床操作中需严格遵循扭矩控制,通常初钻与扩孔钻的转速控制在800至1200转/分钟,而终端修整钻则需降低转速至400转/分钟以下,以维持骨界面的完整性。
钻针的表面处理工艺也是影响骨结合效率的重要变量。喷砂酸化处理能显著增加表面粗糙度,促进成骨细胞附着与增殖,而等离子喷涂或羟基磷灰石涂层则进一步提升了生物活性。在实际应用中,钻针的磨损情况会直接影响切削效率与产热,因此需建立严密的器械维护与更换标准,通过显微镜检查刃口完整性,确保每一次切割都具备可预测的力学表现。这种对器械微观结构的精准把控,是构建数字化种植流程中基础物理交互环节的核心内容。
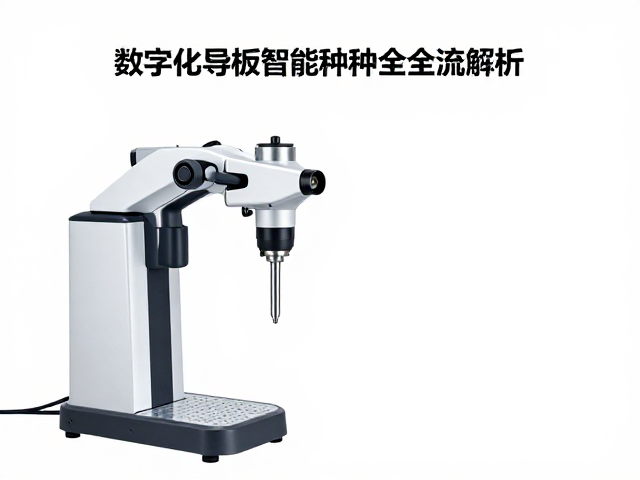
主机系统的动力输出与控制精度
种植主机是驱动种植钻执行切削任务的动力中枢,其核心性能体现在扭矩输出的稳定性与转速控制的精确性。现代智能种植主机普遍配备无刷直流电机,相较于传统有刷电机,无刷电机具有更长的使用寿命、更低的噪音以及更平稳的扭矩输出特性。主机系统通常提供连续扭矩与峰值扭矩两种模式,连续扭矩用于常规的骨钻孔与预备,而峰值扭矩则在遇到致密骨区或需要进行攻丝时提供额外的动力支持,确保种植体能够顺利就位而不发生滑丝或断裂。
除了动力输出,主机系统的冷却与监控功能对于手术安全至关重要。内置的冷却液管理系统需确保每分钟至少30至60毫升的生理盐水或抗菌液冲洗,以带走切削产生的热量并清除骨屑。同时,主机配备的高精度传感器实时监测旋转速度与轴向压力,一旦检测到异常阻力或转速波动,系统会立即做出响应,如自动降低转速或切断电源,从而保护周围神经血管结构。这种基于实时数据反馈的控制逻辑,使得种植过程从依赖医生经验判断转向数据驱动的标准化操作。
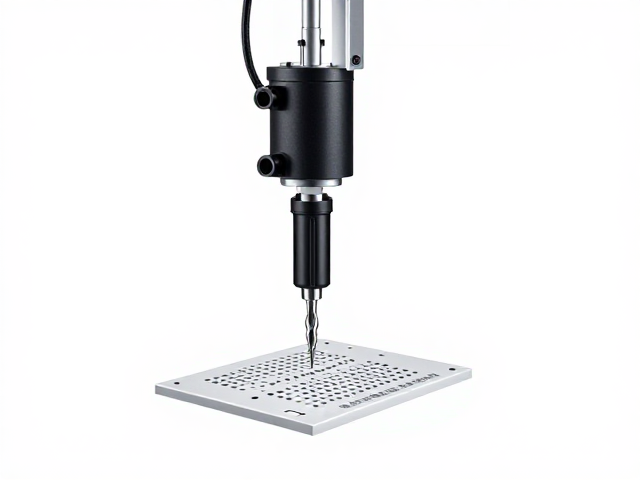
数字化导板的精准定位与误差控制
数字化导板技术通过计算机辅助设计与制造(CAD/CAM),将术前影像数据转化为物理空间的精准指引,彻底改变了传统种植中依赖目测与量规的定位方式。在获取患者锥形束CT(CBCT)数据后,医生利用专用软件重建三维口腔模型,结合修复理想位置确定种植体的三维坐标。导板通常通过螺丝固定或黏膜支持方式存在于口腔中,其上的导向套筒内径与种植钻直径严格匹配,确保钻针严格沿着规划路径进入骨组织。
尽管数字化导板大幅提升了精度,但临床应用中仍需关注“静态”与“动态”误差的控制。静态误差主要源于导板制作过程中的材料变形或打印精度,通常控制在0.3至0.5毫米以内;动态误差则涉及手术过程中导板的移位或钻针在骨内的偏斜。为了降低动态误差,现代导板设计常采用双套筒结构,上套筒引导初钻确定方向,下套筒引导终钻完成预备,形成双重约束。此外,导板的贴合性检查也是关键步骤,需确保导板与黏膜或骨面紧密接触,消除任何可能的间隙,从而保证从软组织表面到骨内预定深度的每一毫米都严格遵循预设轨迹。
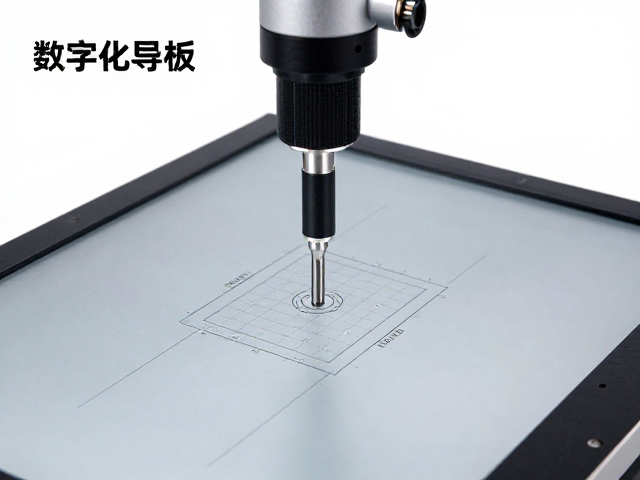
智能种植全流程的数据闭环与协同
智能种植全流程并非单一技术的应用,而是从数据采集、规划、模拟到手术执行的完整数据闭环。流程始于高精度CBCT与口内扫描数据的融合,通过多模态配准技术,将骨骼结构与软组织表面精确叠加,形成包含丰富解剖信息的全息模型。在此基础上,医生进行虚拟手术规划,确定种植体型号、尺寸、植入角度及深度,并同步生成修复后的咬合关系分析,确保种植体不仅位置准确,更具备长期的功能性稳定性。
在手术执行阶段,导航系统或动态定位技术与种植主机、钻针形成实时交互。部分高端系统通过光学或电磁追踪技术,实时显示钻针尖端相对于预设轨迹的偏差,并在屏幕上以可视化箭头提示调整方向。这种实时反馈机制弥补了静态导板无法应对术中突发骨量变化的局限性。同时,手术数据如实际植入深度、扭矩值、冷却时间等会自动记录并归档,形成电子病历的一部分,为术后随访、二期修复及长期疗效评估提供可追溯的大数据支持,从而实现种植医疗从经验医学向精准数据医学的范式转移。