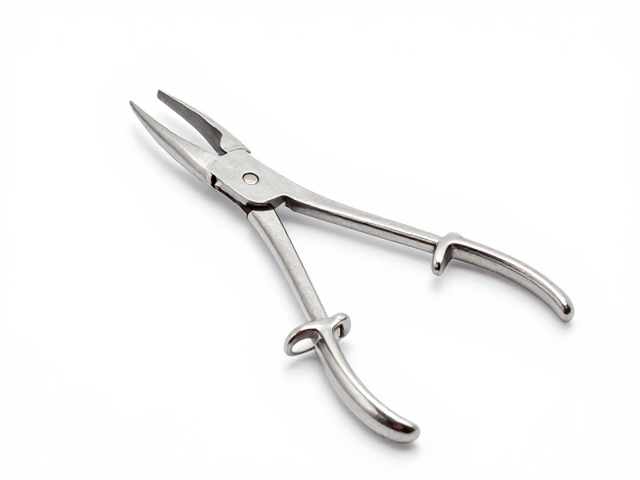
超声波清洗在止血钳去污中的核心机制
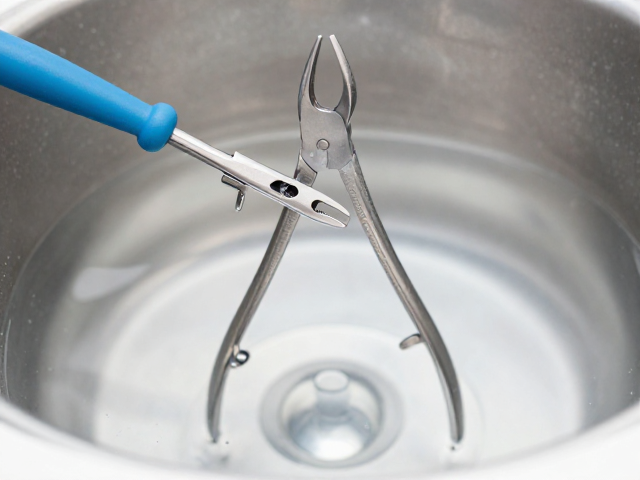
止血钳作为外科手术中不可或缺的基础器械,其关节缝隙与齿槽结构极易残留血液、组织碎片及生物膜。传统的手工刷洗难以深入微观结构,且容易因摩擦导致器械表面划伤,进而增加细菌附着风险。超声波清洗技术利用高频声波在清洗液中产生“空化效应”,数以万计的微小气泡在器械表面及死角处瞬间破裂,释放出高达上千个大气压的冲击波。这种物理剥离作用能有效清除肉眼不可见的微粒,确保止血钳在进入高温高压灭菌流程前达到极高的洁净度标准,从而降低术后感染概率。
清洗过程中的流体动力学表现直接决定了去污效果的一致性。清洗槽内的声波分布若不均匀,会在器械表面形成声场盲区,导致部分区域清洁不到位。因此,现代清洗设备通常配备变频发生器,能够根据清洗负载自动调整频率,优化声场覆盖范围。对于止血钳这类具有复杂几何形状的器械,特定的频率区间能更好地激发清洗液在关节咬合处的湍流,加速污染物脱离。这一物理过程完全依赖于设备性能与清洗参数的科学匹配,而非单纯的人力介入,为后续消毒灭菌奠定了坚实的物理基础。
人体工学手柄对清洗操作效率的力学影响
止血钳的手柄设计经历了从实用功能向人机交互优化的演变。人体工学手柄通过模拟人手抓握的自然曲线,调整了握持角度与接触面积,使医护人员在长时间操作或清洗过程中减少肌肉疲劳。在清洗环节,这种设计带来的直接效益体现在器械的操控稳定性上。当清洗人员需要将止血钳放入或取出超声波清洗篮筐,或进行预冲洗、刷洗辅助时,符合生理特征的手柄能提供更精准的力矩控制。这意味着器械在清洗液中能够更平稳地定位,避免因手持不稳导致的碰撞或错位,确保每个齿槽和关节都能充分暴露于有效声场中。
手柄的防滑纹理与材质选择进一步提升了清洗流程的安全性与效率。高摩擦系数的表面处理防止了湿滑状态下器械的滑落,减少了清洗过程中的重复动作和潜在的安全隐患。在批量处理大量止血钳时,流畅的抓握感降低了操作者的认知负荷与体力消耗,使得清洗动作更加跟手、跟节奏。这种生物力学上的优化,间接缩短了单个器械的处理时间,提高了整体清洗通道的吞吐量。更重要的是,稳定的握持使得医护人员能更细致地检查器械闭合情况,及时发现卡滞或变形,从而在清洗前进行必要的预处理,避免污染物固化后难以去除。
清洗参数与器械结构的协同优化策略
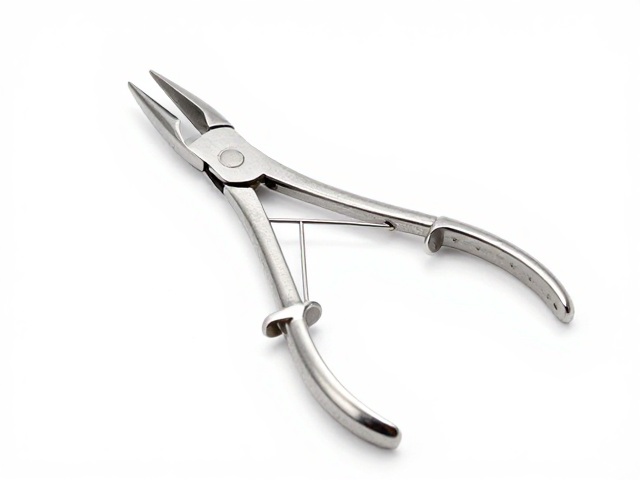
不同材质与结构的止血钳对超声波清洗参数有着特定的要求。不锈钢材质的止血钳通常具有较高的耐受力,但精密陶瓷涂层或特殊合金部件则需要更温和的频率设定,以防止空化效应过强导致表面微损伤。清洗温度通常控制在40-45摄氏度之间,这一区间既能激活清洗剂的酶活性,加速蛋白质分解,又能避免血液等有机物因高温发生热变性凝固,从而牢牢附着在器械表面。清洗时间需根据污染程度动态调整,一般预清洗阶段较短,主清洗阶段需保证足够的空化作用时间,以彻底剥离顽固污渍。
清洗篮筐的摆放方式与器械的预处理状态会显著影响最终洁净度。止血钳在放入清洗篮时应保持关节半开状态,确保清洗液能流入咬合面内部。若器械处于完全闭合状态,关节内侧将形成封闭空间,超声波难以有效穿透,导致内部污染残留。此外,器械间应保持适当间距,避免紧密堆叠造成的声场屏蔽效应。对于带有复杂弹簧结构的止血钳,需确认弹簧活动自如,防止因污垢堆积导致弹簧僵硬,进而影响清洗液的渗透。科学的参数设定与规范的操作流程相结合,才能最大化发挥超声波清洗的优势,确保每一把止血钳都符合感控要求。