高速手机与种植体定位的协同机制
在数字化口腔医疗体系中,高速手机作为核心动力设备,其旋转稳定性与扭矩输出特性直接决定了车针在硬组织切削时的微观表现。种植体定位并非单一维度的空间标记,而是基于CBCT数据重建后,通过手术导航系统或数字化导板在三维坐标系中锁定的精确点位。高速手机在高速旋转状态下,若存在微小的径向跳动或轴向窜动,会导致车针尖端偏离预设轨迹,这种偏差在微创种植中会被放大,进而影响种植体与骨组织的初期稳定性。因此,动力系统的精密控制是确保定位准确性的物理基础。
陶瓷车针凭借其优异的硬度与低摩擦系数,在这一协同机制中扮演着关键角色。传统金属车针在长时间高速切削下易产生热量积聚,导致局部骨组织热损伤,进而引发骨结合失败的风险。陶瓷材料的热传导率相对较低,能有效减少切削过程中的热量向周围骨组织传递,维持术区温度的稳定。这种热力学优势使得医生能够在更长的切削时间内保持对种植位点的精确控制,避免因疼痛反应或组织损伤导致的患者移动或操作中断,从而间接提升了定位的依从性与准确性。
陶瓷车针的物理特性对精度的影响
陶瓷车针的几何形状保持能力是其提升精度的另一大核心优势。在高速旋转切削骨组织的过程中,金属车针的刃口容易因磨损而发生微观变形,这种变形会改变切削刃的切入角度,导致种植窝洞形态偏离预设模型。高性能氧化锆或氧化铝陶瓷材料具有极高的维氏硬度,能够抵抗骨组织的磨损,确保车针在整个手术过程中维持原始的几何精度。这种形态的稳定性使得车针严格遵循导板或导航系统设定的路径,减少因工具变形造成的系统性误差。
此外,陶瓷材料的低粘附性特性进一步优化了切削效率与视野清晰度。在切削过程中,骨屑容易粘附在金属表面,形成糊状物,阻碍视线并干扰车针与骨组织的接触。陶瓷表面光滑且化学性质稳定,不易与骨屑发生粘连,使得切削区域保持清洁。清晰的视野让医生能够实时观察种植位点的骨壁情况,及时调整进针深度与角度,这种可视化的反馈机制极大地增强了操作的精准度,确保种植体能够严格贴合数字化设计的路径。
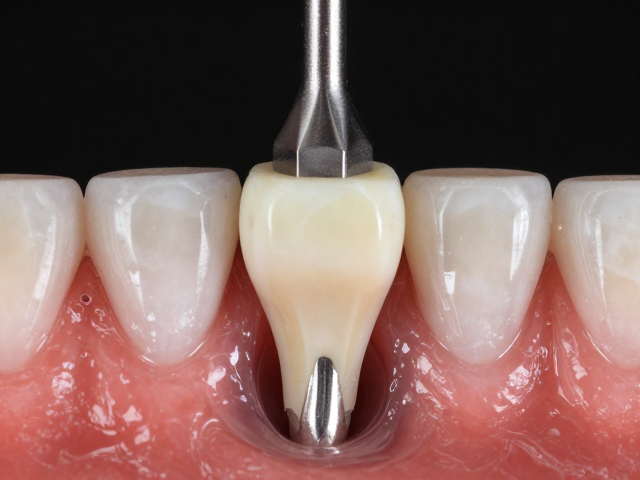
临床操作中的精度控制要点
在实际临床操作中,高速手机的气动或电动性能需与陶瓷车针的特性相匹配。由于陶瓷材质较脆,过大的轴向压力可能导致车针断裂,因此医生需采用轻触式切削策略,利用车针自身的研磨能力而非压力来完成骨组织去除。这种操作模式要求高速手机提供均匀且持续的转速,避免转速波动带来的冲击。通过精细的手感反馈,医生能够感知车针与骨组织的接触状态,及时调整操作手法,这种人机互动的精准控制是确保种植体定位准确的关键环节。
数字化导板与陶瓷车针的配合使用进一步巩固了定位精度。导板通过固定车针的角度与深度,限制了操作的自由度,而陶瓷车针的高刚性确保了在导板约束下仍能保持有效的切削效率。在遇到高密度骨区时,陶瓷车针不易打滑,能够稳定地维持既定轨迹。这种组合减少了因骨密度差异导致的路径偏移,使得种植体能够严格遵循术前规划,实现从虚拟设计到临床实施的无缝对接,提升了整体治疗的可预测性。
长期稳定性与生物安全性考量
种植体的长期成功率不仅依赖于初期的定位精度,还与周围组织的生物反应密切相关。陶瓷车针在切削过程中产生的微粒极少,且生物相容性优异,降低了术后炎症反应的风险。相比之下,金属车针磨损产生的金属离子可能在局部组织中积聚,引发潜在的排异反应或色素沉着,影响愈合质量。良好的生物安全性确保了种植体周围组织的健康愈合,为种植体的长期稳定提供了良好的生物学环境,这也是精度提升在长期疗效上的体现。
此外,陶瓷材料的惰性特性使其不易滋生细菌,降低了术中感染的概率。在种植手术中,无菌环境是保证骨结合成功的前提。陶瓷车针表面不易附着微生物,配合严密的消毒流程,能够有效维持术区的清洁度。这种微观层面的洁净度控制,减少了因感染导致的骨吸收或种植失败,使得初期定位的精确性能够转化为长期的临床成功,体现了材料特性与临床疗效之间的紧密联系。