数字化导板种植中钻与平台转换的选择指南
数字化导板种植技术通过计算机辅助设计与制造,将术前虚拟规划精准转化为临床手术操作,其核心在于确保器械运动轨迹与预设路径的高度一致。在这一体系中,钻头与平台转换件的配合精度直接决定了种植体最终的就位深度、角度以及周围骨组织的保护效果。平台转换件作为连接种植体与修复基台的关键结构,其几何形态不仅影响力学分布,更与导板系统的机械咬合构成严密的逻辑闭环。若二者在尺寸或配合公差上存在微小偏差,可能导致导板无法完全贴合,进而引发手术偏差,这种偏差在临床中往往表现为种植体颈部边缘的骨吸收或修复体被动就位困难。因此,理解不同导板系统对钻头及转换件的具体兼容性要求,是规避技术风险的基础。
临床实践中,导板系统通常分为软组织支持型、骨支持型以及混合支持型,不同支持形式对器械通道的稳定性要求各异。骨支持型导板因直接贴合骨面,对钻头与平台转换件的径向约束更为严格,任何微小的晃动都可能因杠杆效应放大误差。相比之下,软组织支持型导板在初期定位时可能存在一定的弹性形变,对器械配合的容错率相对稍高,但这也要求医生在操作中具备更敏锐的触觉反馈。钻头的设计需严格遵循导板管孔的内径与长度规范,而平台转换件的选择则需严格对应种植体系统的内部几何特征。这种对应关系并非简单的尺寸匹配,而是涉及材料硬度、表面处理以及连接界面的微观结构,任何未经过系统验证的组合都可能因材料磨损或应力集中导致连接失效。
钻头选择的临床逻辑与精度控制
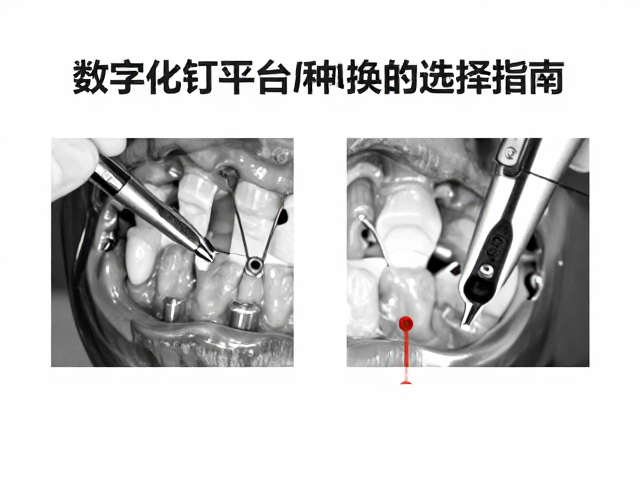
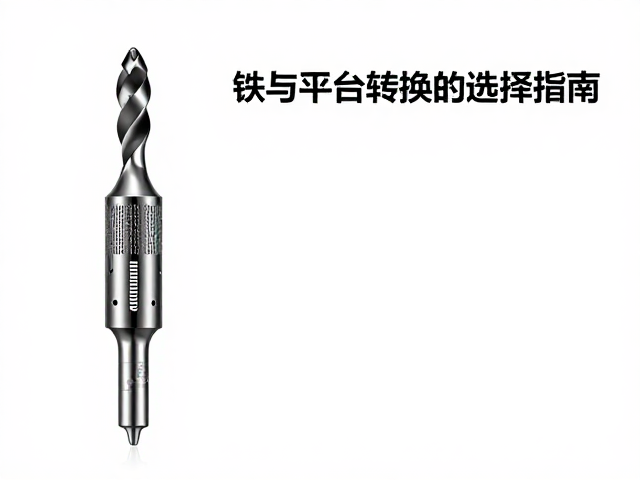
钻头的选择需严格依据导板管孔的设计参数,重点考量直径、长度以及切削刃的几何形状。数字化导板系统通常提供专用的低摩擦钻头,其表面经过特殊处理以减少与导板管孔的摩擦阻力,确保在高速旋转下仍能保持稳定的轨迹。钻头的直径必须与导板预留的通道完全匹配,过大的直径会导致导板无法完全就位,而过小的直径则可能因间隙过大引起钻头摆动,破坏预设的植入角度。此外,钻头的长度设计需兼顾软组织厚度与骨量,长钻头适用于深部骨区,但需警惕过长的悬臂效应带来的振动;短钻头则操作空间更灵活,但需精确计算软组织覆盖层,避免钻头尖端提前接触骨面。
在实际操作中,钻头的冷却与排屑效率直接影响手术安全性及导板的使用寿命。高功率马达配合持续生理盐水冲洗是标准配置,这能有效防止因过热导致的骨坏死以及钻头磨损。值得注意的是,钻头与导板管孔之间应保持清洁,微小的骨屑或软组织残留都可能改变钻头的受力状态,导致路径偏移。因此,术中需定期清理导板及钻头,确保两者接触面的洁净。对于多孔导板系统,还需注意钻头的轴向定位,部分系统要求钻头具备特定的轴向限位结构,以精确控制钻入深度。这种深度控制不仅关乎种植体的初期稳定性,也直接影响后续修复空间的预留,是数字化种植中不可妥协的技术细节。## 平台转换件与导板系统的协同机制
平台转换件在数字化种植中扮演着双重角色,既是修复阶段的力学优化结构,也是导板定位的重要参考基准。在导板手术阶段,平台转换件的外部轮廓需与导板的定位孔或支撑结构完美契合。这种契合依赖于严密的公差控制,通常要求配合间隙控制在微米级别,以确保导板在骨面或软组织上的绝对稳定。若平台转换件与种植体连接不紧密,或导板定位结构与转换件形态不匹配,会导致导板在术中发生微动,这种微动在深层骨组织中会被显著放大,最终导致种植体植入角度偏离预设值。因此,术前需仔细核对导板设计文件中关于平台转换件的规格说明,确保所选用的转换件类型与导板系统完全兼容。
不同种植体系统的平台转换设计存在显著差异,有的采用锥形连接,有的采用平台内连接,这些内部结构特征决定了转换件与导板的接触方式。锥形连接系统通常要求导板提供严密的锥形支撑,以抵抗侧向力;而平台内连接系统则更依赖导板的平面支撑稳定性。医生需根据所选种植体系统的具体几何特征,选择合适的平台转换件进行试配,确认其在导板中的稳定性。此外,平台转换件的材质选择也需谨慎,高强度合金材料能提供更好的抗疲劳性能,但在某些低配导板系统中,过高的硬度可能加剧导板管孔的磨损。因此,材质的选择需在满足强度要求的同时,兼顾与导板系统的摩擦特性,确保手术过程的顺畅与安全。
临床操作中的误差管理与验证
数字化导板种植的成功不仅依赖于硬件的精度,更取决于术前的验证与术中的误差管理。在导板制作完成后,必须进行严密的试戴检查,确认导板与患者口腔解剖结构完全贴合,无任何悬空或干涉现象。此时,需将钻头与平台转换件装入导板,模拟钻入动作,感受阻力变化与轨迹稳定性。若发现阻力异常或轨迹偏移,应立即停止操作,重新评估导板设计与患者实际情况的一致性。这种预演步骤能有效识别潜在的配合问题,避免在正式手术中出现不可逆的偏差。同时,需确认导板在口腔内的固定方式,无论是螺丝固定还是自凝树脂固定,都需提供足够的稳定性,防止术中移位。
术中操作中,医生需严格遵循导板系统的操作规范,避免施加过大的侧向力或冲击力,以免破坏导板与种植体系统的配合。钻入过程中,应保持马达转速与进给速度的平稳,避免忽快忽慢导致的轨迹漂移。对于复杂病例,如存在严重骨缺损或邻近重要解剖结构,建议采用分段钻入策略,每完成一步钻入后,再次确认导板的稳定性及钻头的位置。此外,术中应充分利用CBCT等影像资料进行实时对照,确保实际植入路径与虚拟规划高度一致。若发现偏差超出可接受范围,应及时调整策略,或考虑使用备用方案,如传统自由手操作,以保障患者的安全与治疗效果。